

maxon motorEC-i 40电机:40mm直径内,234mNm扭矩能用在哪些设备上?
在机器人关节、假肢驱动、工业自动化设备中,经常遇到一个矛盾:安装空间有限,但需要输出的扭矩不小。电机太小扭矩不够,电机太大又装不进去。
maxon的EC-i 40系列就是针对这类需求设计的。这颗直径40mm的无刷直流电机,最强性能版本的额定扭矩可达234mNm。在40mm的机身直径内,这个扭矩水平意味着什么?

一、EC-i 40的基本参数
EC-i 40是maxon的铁芯内转子无刷直流电机系列。注意,EC-i 40采用的是铁芯转子,而不是maxon无铁芯系列的架构——这是它和maxon DCX/RE系列有刷电机的一个区别。
以50W版本(型号496651)为例,核心参数如下:
额定电压:18V
空转转速:7790rpm
额定转速:6520rpm
额定扭矩(最大连续扭矩) :65.2mNm
堵转扭矩:497mNm
最大效率:84%
扭矩常数:21.7mNm/A
转子惯量:12.8gcm²
机械时间常数:1.22ms
最高转速:10000rpm
重量:180g
轴承类型:球轴承
环境温度:-40℃至+100℃
高扭矩版本是EC-i 40系列中输出能力最强的配置。最强劲的版本长度为56mm,额定扭矩可达234mNm,性能比前一代机型高出约70%。
二、高扭矩版本适合什么设备?
EC-i 40 High Torque版本主要面向机器人技术、假肢和工业自动化领域。它的结构设计比较精简,适合空间有限的安装场景。
机器人关节方面,协作机器人和小型机械臂的关节需要在小体积内输出足够的扭矩来驱动连杆。EC-i 40的高扭矩版本可以配合行星减速箱进一步放大扭矩,同时保持紧凑的整体尺寸。
假肢驱动方面,假肢的关节驱动需要在有限的体积内提供足够的扭矩来支撑人体动作。EC-i 40的40mm直径和234mNm额定扭矩,使其可以在假肢的关节部位集成安装。
工业自动化方面,分拣设备、定位平台、小型输送机构的驱动都可以使用EC-i 40。它的转子惯量(12.8gcm²)比较低,机械时间常数1.22ms,启停响应快,适合需要频繁定位的工位。
三、EC-i 40可以和maxon的模块化系统配合使用
maxon的产品体系是模块化的。EC-i 40电机可以搭配maxon的行星减速箱、编码器和控制器,组成完整的驱动系统。
减速箱方面,EC-i 40可以配合GP系列行星减速箱使用。maxon还提供EC-i 40与摆线减速箱(Cycloid Drive) 的组合方案(如EC-i 40 50W + DVD-11),输出扭矩进一步提升,同时保持紧凑的轴向尺寸。
编码器方面,EC-i 40可以搭配maxon的增量式或绝对式编码器,实现位置和速度的闭环控制。
控制器方面,maxon的ESCON或EPOS4系列控制器可以驱动EC-i 40,支持速度控制、扭矩控制和位置控制。
这种模块化组合的便利之处在于:用户可以根据设备的具体需求选择减速比、编码器分辨率和控制方式,而不需要因为电机本身的限制而妥协。
四、EC-i 40和maxon无铁芯系列有什么区别?
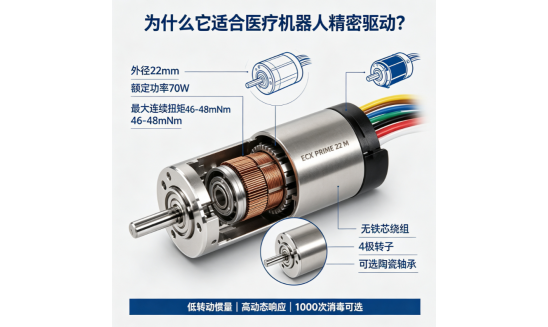
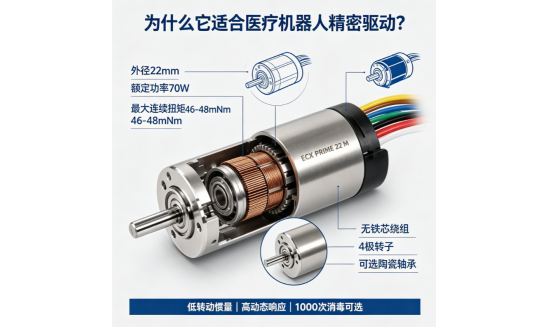
maxon的产品线中,EC-i 40属于铁芯内转子系列。maxon的无铁芯转子技术主要用在DCX(有刷)和ECX(无刷)等系列中。
两者的差异体现在几个方面。齿槽效应方面,无铁芯转子没有齿槽效应,低速运行更平滑;EC-i 40作为铁芯电机,经过优化设计后顿转转矩较低,但在极低速下的平滑性不及无铁芯型号。扭矩密度方面,EC-i 40的高扭矩版本在40mm直径内实现了234mNm的额定扭矩,扭矩密度较高。成本方面,铁芯电机的制造成本通常低于无铁芯电机,EC-i 40系列的价格定位相对适中。
选型时,如果应用对极低速平滑性有严格要求(如光学平台微调),无铁芯系列更合适。如果应用需要较高的扭矩密度、紧凑的尺寸和适中的成本,EC-i 40是值得考虑的选择。